拟人化运动
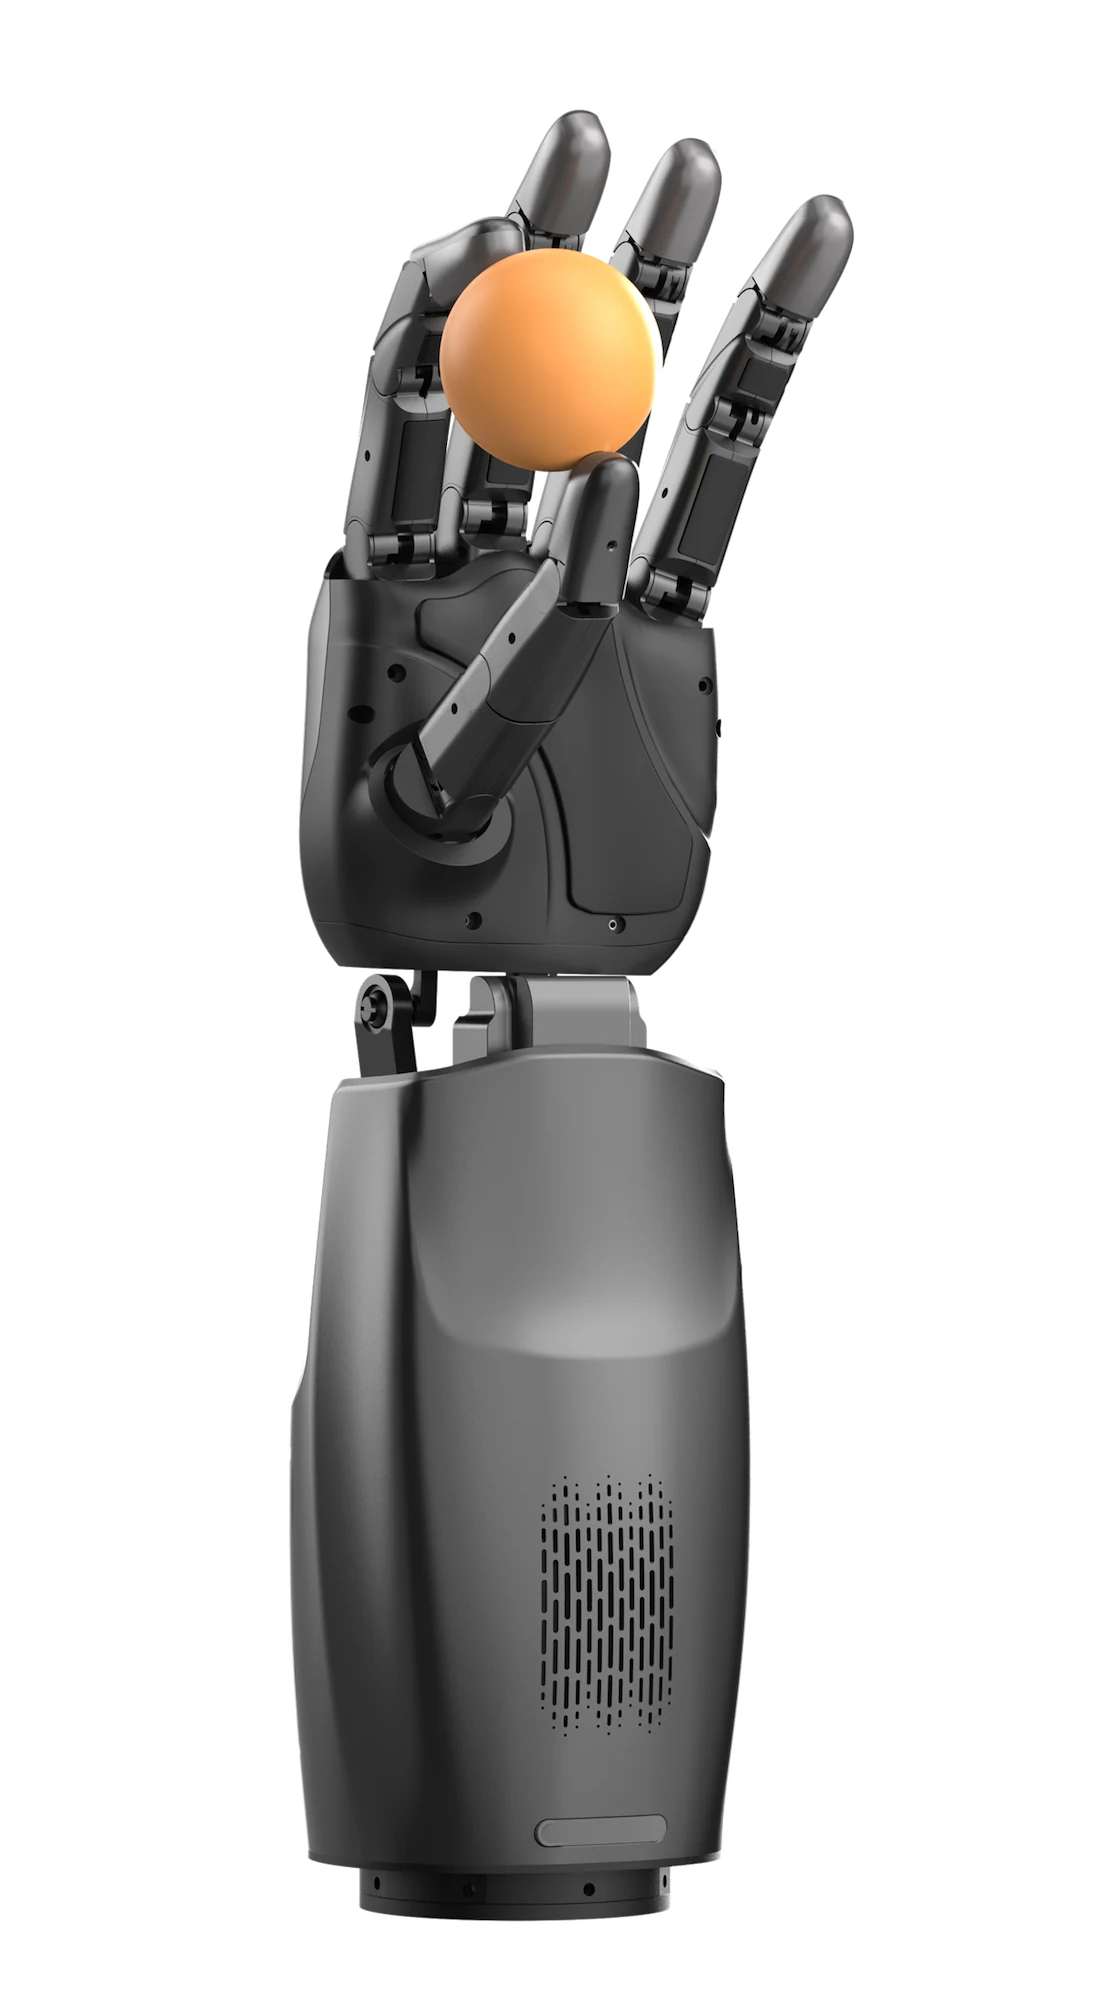
22 个关节、18 个主动自由度,包含俯仰与侧摆两个腕部关节。拇指具备 4 个主动自由度,其余四指各具备 3 个主动自由度,支持多指协调与精细操作。
高自由度仿生灵巧手
为具身智能而生
面向具身智能与机器人应用,以拟人化五指构型和轻量化绳驱架构,融合多维感知与高性能运动控制,支持从精细抓取到复杂灵巧操作。
适用于人形机器人、机器人科研、遥操作与数据采集。
拖拽旋转 · 滚轮 / 双指缩放
试试不同手势
22 个关节、18 个主动自由度,包含俯仰与侧摆两个腕部关节。拇指具备 4 个主动自由度,其余四指各具备 3 个主动自由度,支持多指协调与精细操作。
18 轴、控制环频率 > 1 kHz,支持力矩、位置、速度、力位混合及带触觉的力位混合控制。内置动作库支持预置手势与抓取动作调用。
三维指尖触觉,单个传感器含 116 个感知点位,最小识别力 0.1 N、空间分辨率 1 mm。融合关节角度、6 轴 IMU、环境温湿度及绳驱模组状态感知。
开发与集成
以上为各接口控制频率。建议优先使用 EtherCAT;触觉点阵数据传输目前仅支持 EtherCAT。
产品配置
S1-L-FT
S1-R-FT
S1-LR-FT
S1-L-FT + S1-R-FT
单手标配 灵巧手 × 1、USB 转 RS-485 转接器、XT30 电源线、EtherCAT 通信航插线、CAN + RS-485 通信航插线、手提防护箱。
选配配件 24 V / 7.5 A 电源适配器、展示底座、转接法兰。
参数来源:高山S1 产品技术规格说明书 V0.1(2026-09)。